Exponat 37 · Material und Antrieb · Octobot
Weiche Roboter
Der Octobot zeigte 2016 einen vollständig weichen Roboter mit integrierter pneumatischer Betätigung und mikrofluidischer Steuerung. Sein autonomer Ablauf war ein Material- und Konstruktionsfortschritt, kein Nachweis lernender Navigation.
4 Minuten Haupttext · Stand: 5. September 2026
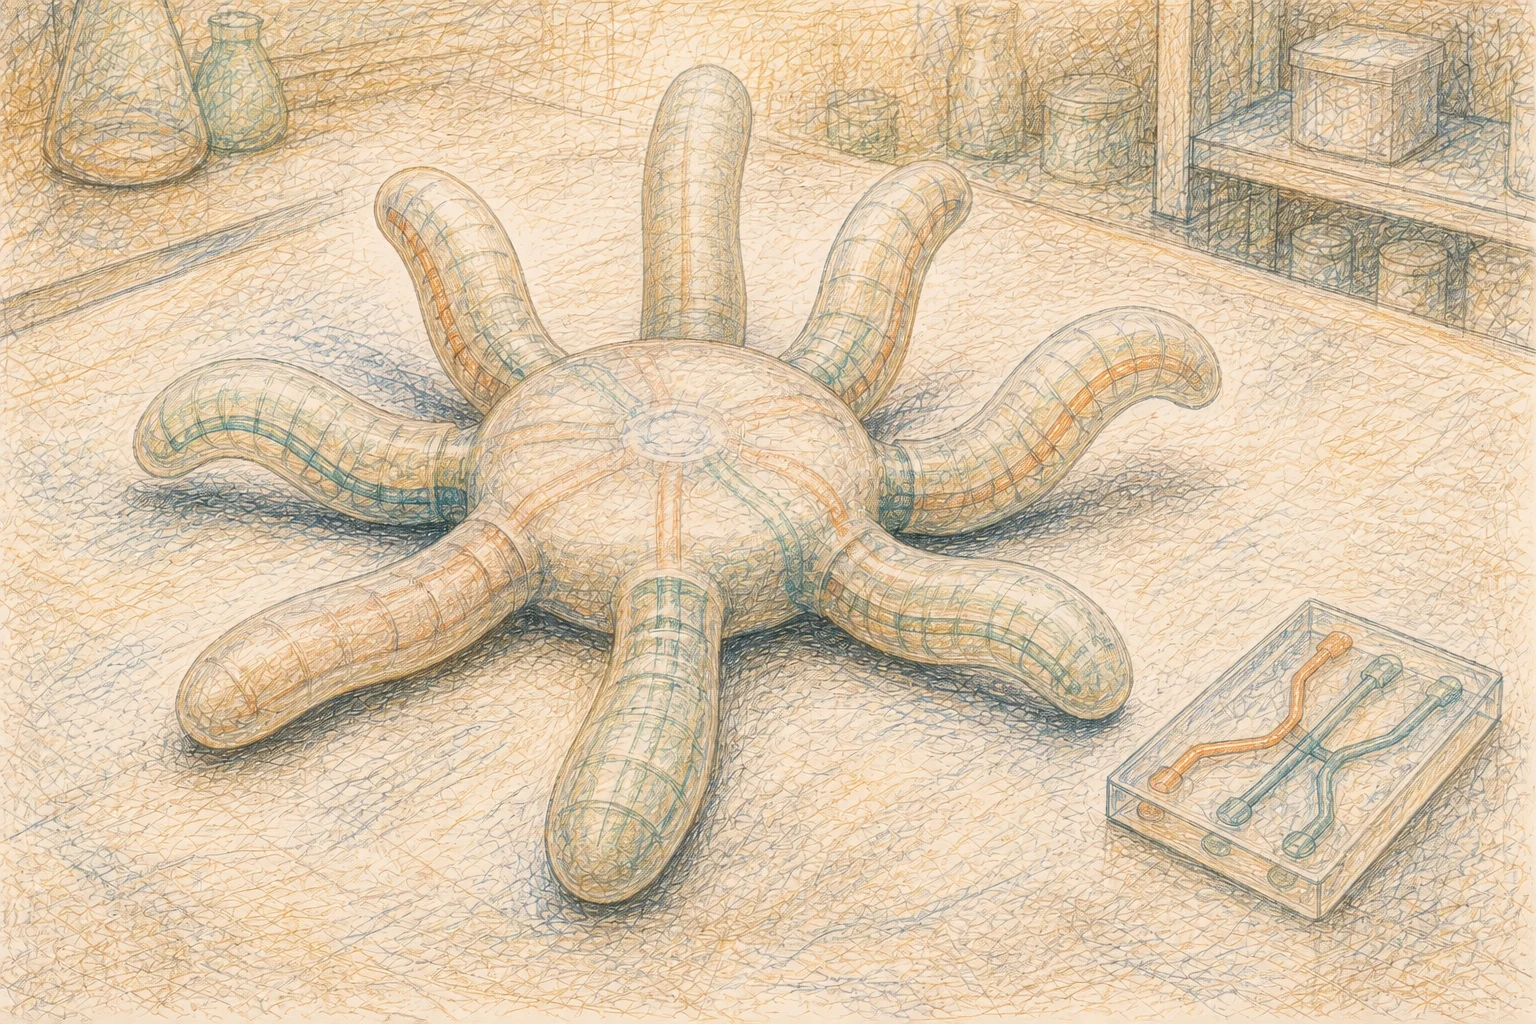 Bild vergrößern ↗
Auf einen Blick
Wie kann ein Roboter seine Arme bewegen, ohne starre Motoren und eine harte Steuerung mitzuführen?
- Roboterbewegung muss nicht aus starren Gelenken und Elektromotoren entstehen.
- Der Octobot verbindet weiche Kanäle, Gasdruck und eine mikrofluidische Steuerung.
- Ungebundener automatischer Betrieb ist von Lernen und zielgerichteter Navigation zu unterscheiden.
- Zeitliche Einordnung
- 2016: Octobot
- Orte und Regionen
- Internationale Forschung
- Historisch Beteiligte
- Michael Wehner, Ryan L. Truby, Jennifer A. Lewis, Robert J. Wood und das Harvard-Team
Der Roboter muss nicht wie ein Metallarm aussehen
Nach dem mobilen Laborarm wirkt dieses Objekt beinahe wie ein weiches Spielzeug. Gerade der Kontrast macht es interessant. Unsere gewohnte Vorstellung von Robotern enthält häufig starre Glieder, Gelenke und sichtbare Motoren. Eine andere Materialwahl verändert jedoch, welche Formen und Bewegungen überhaupt naheliegen.
Betrachte die Zeichnung zunächst als Körper: Wo kann etwas nachgeben, wo verläuft ein innerer Kanal und welcher Teil hebt sich? Das sind andere Beobachtungsfragen als beim gezahnten Gelenk eines starren Arms. Die achtarmige Gestalt erinnert an ein Tier. Daraus folgt noch keine Gleichheit mit dessen Wahrnehmung, Beweglichkeit oder Verhalten. Die Anregung durch eine Form und die technische Leistung bleiben unterscheidbar.
Was der Octobot 2016 zeigte
Wehner, Truby und das beteiligte Harvard-Team beschrieben 2016 einen vollständig weichen, ungebunden betriebenen Roboter. Sein achtarmiger Körper verbindet eine mitgeführte Energiequelle, pneumatische Betätigung und mikrofluidische Logik. Damit wurden auch Steuerung und Versorgung in den weichen Aufbau integriert. Die Originalveröffentlichung zum Octobot
Der historische Schritt liegt in dieser Verbindung. Ein weicher Greifer an einer harten Maschine ist eine andere Konstruktion als ein Körper, der auch ohne extern angeschlossene starre Steuer- und Versorgungseinheit einen Ablauf ausführt. Für den Museumsbesuch lohnt es sich deshalb, nicht nur auf den bewegten Arm zu achten, sondern auch auf die Bauteile, die diese Bewegung ermöglichen.
Wie eine weiche Struktur zur Bewegung beiträgt
Im Octobot erzeugt die katalytische Zerlegung eines mitgeführten Brennstoffs Gas. Es strömt in pneumatische Netze und betätigt die weichen Arme. Der Körper und seine inneren Funktionen entstehen durch eine Verbindung von Formgebung, weicher Lithografie und eingebettetem Drucken verschiedener Materialien. Antrieb und integrierte Fertigung
Als eigenes einfaches Gedankenbild kannst du zwei unterschiedlich dehnbare Seiten einer weichen Kammer betrachten. Wenn eine Seite stärker nachgibt als die andere, muss sich die Form nicht gleichmäßig vergrößern. Ein solcher Vergleich hilft, die Bedeutung von Material und Geometrie zu sehen. Er ist keine vollständige Beschreibung der Octobot-Kanäle und kein Bauplan für eine chemisch betriebene Vorrichtung.
Ein Ablauf kann körperlich organisiert sein
Der Harvard-Bericht erläutert die mikrofluidische Steuerung als einen Schaltkreis für Fluidströme. Er steuert den Wechsel der Betätigung, ohne dass dafür ein starrer elektronischer Rechner am Roboter erforderlich ist. Die institutionelle Erklärung der Steuerung
Für unser Anschauungsmodell ist der Vergleich mit einer Weggabelung hilfreich: Je nachdem, welcher Weg geöffnet ist, gelangt der Strom in einen anderen Bereich. Diese grobe Vorstellung ersetzt keine Schaltungsanalyse. Sie verdeutlicht aber, warum das Wort Steuerung nicht auf eine bestimmte Art von Computer beschränkt werden sollte. Ein verlässlich wiederkehrender Ablauf kann durch die physikalische Organisation eines Systems entstehen.
Bewegung, Fortbewegung und Lernen
Die Veröffentlichung beschreibt einen ungebundenen Aktuationsablauf. Kriechen, Schwimmen und Interaktion mit der Umgebung werden im Harvard-Bericht als weitere Entwicklungsziele genannt. Gezeigte Funktion und nächste Forschungsziele Der Octobot dieser Station ist daher kein Beleg dafür, dass das System selbstständig Wege auswählt oder aus Erfahrungen neue Bewegungsstrategien lernt.
Du kannst den Unterschied an drei eigenen Beobachtungen festmachen: Ein Arm hebt sich; der Körper erreicht einen anderen Ort; der Körper wählt nach einem Hindernis einen geeigneten anderen Weg. Diese Aussagen werden zunehmend anspruchsvoller. Wer nur die erste beobachtet, hat die zweite und dritte damit noch nicht nachgewiesen. Der Reiz des Exponats liegt darin, die tatsächlich gezeigte Leistung genau zu sehen.
Welche Aufgabe soll der Körper erfüllen?
Stell dir zwei erfundene Ausstellungsaufgaben vor. Ein Greifer soll einen empfindlichen Gegenstand umfassen. Ein anderer soll ein Werkzeug an einem genau bestimmten Ort festhalten. Die gewünschte Nachgiebigkeit könnte in beiden Fällen unterschiedlich sein. Das ist zunächst eine Entwurfsfrage, kein pauschales Urteil, welche Bauweise besser ist.
Die Zeichnung lädt dazu ein, Material als Teil der Lösung zu betrachten. Gleichzeitig reicht das Adjektiv weich nicht aus, um jede spätere Anwendung zu beurteilen. Entscheidend wären der konkrete Körper, seine Versorgung, die Umgebung und das geforderte Ergebnis. Unser Exponat zeigt einen historischen Demonstrator und die dadurch eröffnete Konstruktionsidee; es behauptet keine allgemeine Einsatzreife für beliebige Situationen.
Viele Wege führen zu einem selbstständigen Ablauf
Am Ende des Robotikraums kannst du die sechs Stationen neu ordnen. Einige betreffen Wahrnehmung, andere gelernte Handlungen, wissenschaftliche Auswahl oder die körperliche Ausführung. Der weiche Roboter erinnert daran, dass diese Ebenen verschiedene Forschungsfragen sind. Fortschritt auf einer Ebene muss nicht schon Fortschritt auf jeder anderen bedeuten.
Wähle gedanklich eine Aufgabe und stelle ihre notwendigen Bausteine zusammen. Braucht sie eine Karte, Sprachverarbeitung, eine Lernphase, eine Messung oder nur einen festgelegten Bewegungswechsel? Diese eigene Zuordnung ist der Abschluss des Rundgangs. Sie macht aus dem weiten Wort Robotik eine Reihe konkreter Möglichkeiten, deren Wirkungen sich jeweils gesondert prüfen lassen.
Grenzen des Wissens
Was offen bleibt
Die Zeichnung ist ein konzeptionelles Anschauungsbild, kein Originalgerät oder Messprotokoll. Historische Resultate werden im Text mit ihrem Versuchsrahmen und ihren Grenzen erläutert.
Begriffe verstehen
Pneumatik
Nutzung von Gasdruck zur Bewegung oder Steuerung.
Aktor
Bauteil, das zugeführte Energie in eine körperliche Wirkung wie Bewegung umsetzt.
Elastomer
Ein elastisch verformbares polymeres Material.
Mikrofluidik
Führung und Steuerung kleiner Fluidmengen in feinen Kanälen.
Quellen und Nachweise
Die Quellen sind den Aussagen im Text zugeordnet. Originalstudien, Sammlungstexte und eigene Einordnung erfüllen unterschiedliche Aufgaben. Einige Fachtexte sind beim Verlag nur teilweise frei zugänglich.
- Octobot: vollständig weicher Antrieb und Steuerung
Wehner, M., Truby, R. L. et al. (2016): An integrated design and fabrication strategy for entirely soft, autonomous robots. Nature 536, 451–455. DOI 10.1038/nature19100.
Autonomer Betrieb meint hier den ungebundenen Aktuationsablauf, keine lernende Navigation.
← Zur Textstelle 1: Was der Octobot 2016 zeigte← Zur Textstelle 2: Wie eine weiche Struktur zur Bewegung beiträgt - Harvard erläutert den Octobot
Harvard SEAS (24.8.2016): The first autonomous, entirely soft robot.
Kriechen, Schwimmen und Umweltinteraktion werden als nächste Entwicklungsschritte genannt, nicht als hier bereits gezeigte Fähigkeiten.
← Zur Textstelle 1: Ein Ablauf kann körperlich organisiert sein← Zur Textstelle 2: Bewegung, Fortbewegung und Lernen
Redaktion: Benjamin Metzig. Erste vollständige Fassung. Recherche- und Bearbeitungsstand: 5. September 2026. Generative KI diente als Werkzeug für Text und Bild.
Hinweis oder Korrektur an die RedaktionZusammenhänge entdecken

Exponat · Orientierung · SLAM
Roboter finden ihren Weg
Wie entsteht eine Karte, wenn ein Roboter seinen eigenen Standort noch nicht genau kennt?
Exponat erkunden ↗
Exponat · Handlungslernen · Diffusion Policy
Roboter lernen durch Vormachen
Wie lernt ein Roboter einen brauchbaren Ablauf, wenn mehrere Wege zum Ziel führen?
Exponat erkunden ↗
Exponat · Automatisiertes Labor · Versuchsauswahl
Ein Roboterchemiker wird mobil
Wie können getrennte Laborstationen zu einer lernenden Versuchsschleife werden?
Exponat erkunden ↗