Exponat 32 · Orientierung · SLAM
Roboter finden ihren Weg
SLAM verbindet zwei unsichere Schätzungen: den Weg eines Sensors und die Struktur seiner Umgebung. ORB-SLAM zeigt 2015, wie visuelle Merkmale Orientierung, Kartierung und Wiedererkennung zusammenführen können.
4 Minuten Haupttext · Stand: 5. September 2026
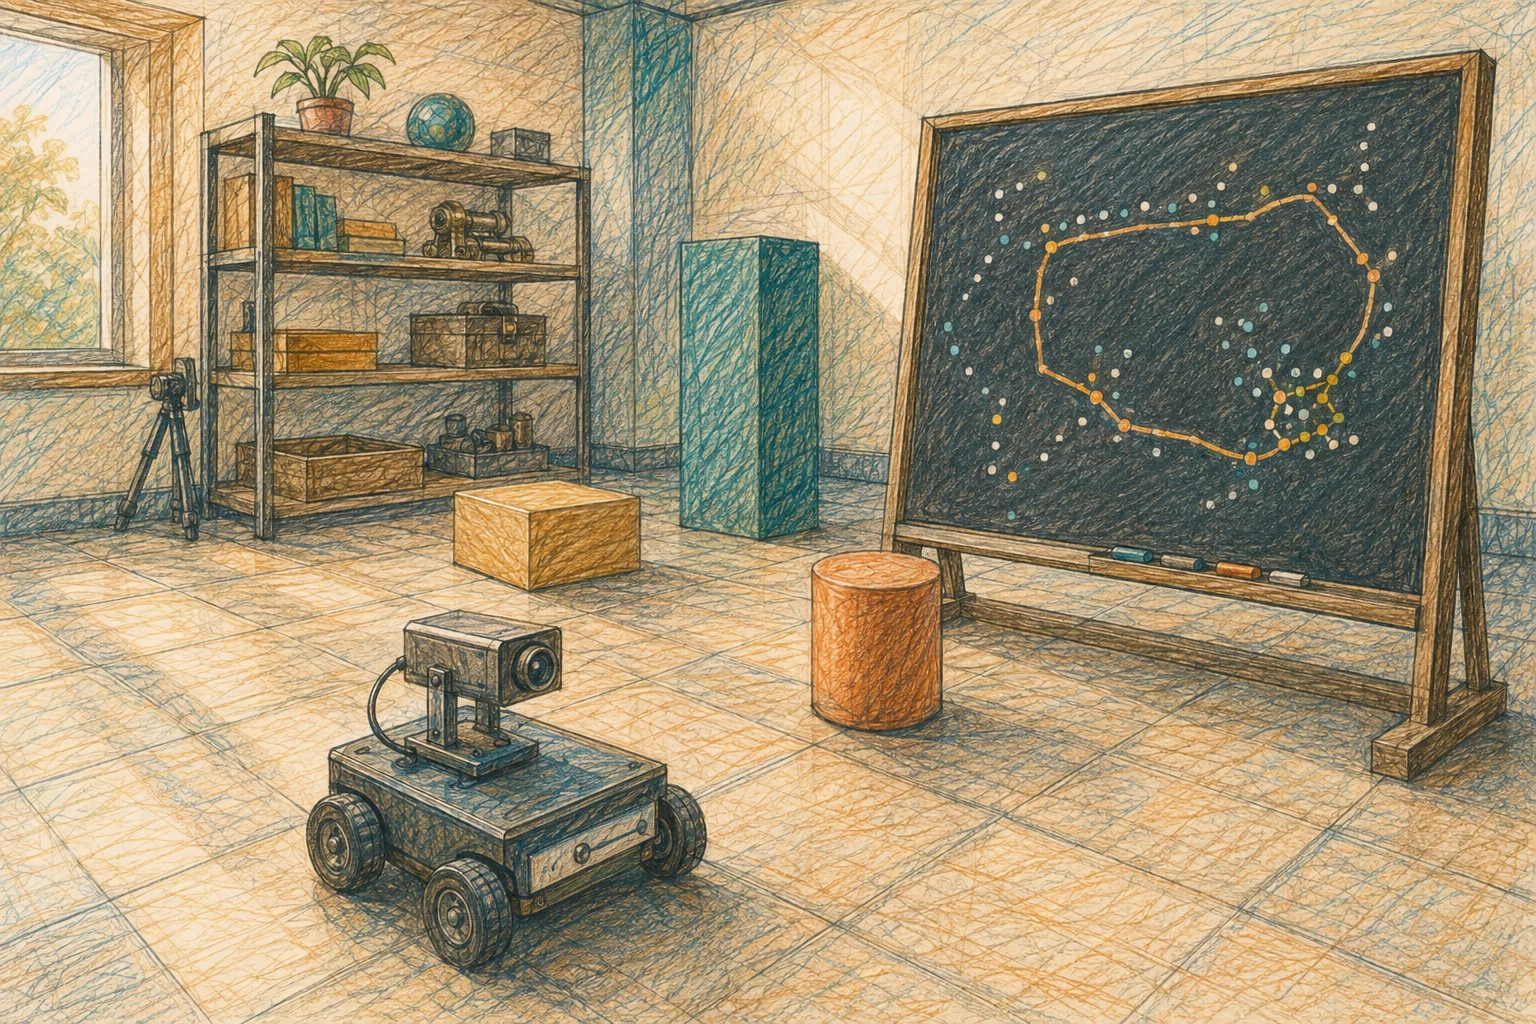 Bild vergrößern ↗
Auf einen Blick
Wie entsteht eine Karte, wenn ein Roboter seinen eigenen Standort noch nicht genau kennt?
- Karte und Standort lassen sich gemeinsam aus zusammenhängenden Beobachtungen schätzen.
- Wiedererkannte Orte können Fehler eines längeren Weges korrigierbar machen.
- Eine geometrische Karte enthält noch keinen vollständigen Handlungsplan.
- Zeitliche Einordnung
- Ältere SLAM-Grundlagen · 2015: ORB-SLAM
- Orte und Regionen
- Internationale Forschung
- Historisch Beteiligte
- Raúl Mur-Artal, J. M. M. Montiel und Juan D. Tardós; viele frühere SLAM-Forschungsgruppen
Wo bin ich – und wo steht die Tür?
Stell dir eine unbekannte Halle vor. Du gehst einige Schritte, drehst dich und bemerkst eine dunkle Säule neben einer Tür. Beim Weitergehen verändert sich ihre Lage in deinem Blickfeld. Um eine Karte zu zeichnen, müsstest du wissen, von wo aus du sie siehst. Um deinen Standort in der Halle einzutragen, wäre die Karte wiederum hilfreich. Unser gedanklicher Museumsbesuch macht ein Problem sichtbar, das bei einem mobilen Roboter ausdrücklich berechnet werden muss.
Der Roboter erhält keine fertige Draufsicht wie du auf einem Museumsplan. Seine Beobachtungen sind an einen bewegten Sensor gebunden. Das Exponat lädt deshalb zu einem Perspektivwechsel ein: Betrachte zuerst den Blick aus der Kamera und erst danach die Karte daneben. Beides beschreibt dieselbe Umgebung auf unterschiedliche Weise.
Zwei Unbekannte können sich gegenseitig begrenzen
Das Robotiklehrbuch von Frank Dellaert und Seth Hutchinson erklärt SLAM als gemeinsame Schätzaufgabe. Beobachtungen verbinden mehrere Sensorpositionen und, je nach Verfahren, wiedererkennbare Umweltmerkmale. Die Beziehungen müssen zusammenpassen; nicht jede denkbare Karte passt gleich gut zu den gemessenen Verhältnissen. Es gibt unterschiedliche Varianten, darunter Verfahren mit Landmarken und solche, die zunächst die Sensorposen verknüpfen. Die Grundlagen der gemeinsamen Schätzung
Ein eigenes vereinfachtes Beispiel: Du siehst eine Säule erst links vor dir und nach einer Drehung rechts neben einer Tür. Eine beliebige Verschiebung nur dieser Säule würde die zweite Beobachtung widersprüchlich machen. Weitere Ansichten begrenzen deshalb mögliche Anordnungen. Dieses Gedankenbild ersetzt keine Messgleichungen, erklärt aber, weshalb mehrere unsichere Beobachtungen gemeinsam nützlicher sein können als eine einzelne.
ORB-SLAM bündelt mehrere Aufgaben
Mur-Artal, Montiel und Tardós stellten 2015 ein System für eine einzelne Kamera vor. Es verwendet dieselbe Art visueller Merkmale für laufende Verfolgung, Kartierung, erneute Ortsbestimmung und Schleifenschluss. Tracking, lokale Kartierung und die Suche nach Schleifen arbeiten als verbundene Prozesse. Die Publikation prüft das System an 27 Sequenzen unterschiedlicher öffentlicher Datensätze. Die Originalarbeit zu ORB-SLAM
Der historische Beitrag liegt in einem leistungsfähigen Zusammenspiel. Das Forschungsgebiet beginnt nicht mit diesem Namen. Im Raum steht ORB-SLAM stellvertretend für eine wichtige Entwicklung: Aus einer Folge einzelner Kamerabilder kann ein fortlaufend korrigierbares räumliches Modell entstehen. Seine Karte besteht aus ausgewählten geometrischen Informationen, nicht aus einem vollständigen digitalen Doppel der Halle.
Eine Rückkehr liefert eine neue Beziehung
In unserer erfundenen Halle gehst du um einen langen Block und kommst wieder zur markanten Säule. Deine aufgezählten Schritte würden dich jedoch etwas neben dem Ausgangspunkt platzieren. Ist die Säule zuverlässig als dieselbe erkannt, gibt es nun einen Anlass, die bisherige Wegschätzung zu überarbeiten. Es wäre unplausibel, ohne weitere Prüfung einfach zwei fast gleiche Säulen in die Karte einzutragen.
Beim Schleifenschluss von ORB-SLAM werden frühere und neue Beobachtungen geometrisch zusammengeführt und aufgelaufene Abweichungen korrigiert. Schleifenerkennung und Korrektur Die farbige Schleife unserer Tafel ist dafür ein Anschauungszeichen. Sie bedeutet nicht, dass jeder tatsächlich gefahrene Rundweg automatisch sicher wiedererkannt wird.
Ähnlichkeit kann täuschen
Zwei Türen können gleich aussehen. In der erfundenen Halle ist vielleicht auch die zweite Säule dunkel und rund. Ein vorschnelles Zusammenlegen ihrer Beobachtungen würde aus zwei Orten einen einzigen machen. Umgekehrt könnte eine veränderte Ansicht denselben Ort fremd erscheinen lassen. Der Museumsvergleich zeigt, warum Wiedererkennung mehr verlangt als einen ähnlichen Farbeindruck.
Auch die Genauigkeit einer schönen Karte lässt sich nicht allein durch ihre Darstellung beurteilen. Dafür braucht es eine passende Vergleichsgrundlage. Eine dichte, farbige Punktwolke wirkt eindrucksvoll; die Menge ihrer Punkte sagt für sich genommen wenig darüber aus, ob Abstände und Kamerapositionen stimmen. Halte deshalb die Anschaulichkeit der Darstellung und die Qualität der Schätzung getrennt.
Eine freie Fläche sagt noch nicht, was zu tun ist
Angenommen, die Karte unserer Halle wäre sehr genau. Sie sagt trotzdem nicht von selbst, ob der Roboter jetzt zum Ausgang, zur Ladestation oder zur blauen Tasse fahren soll. Diese Aufgabe wird zusätzlich festgelegt. Ebenso muss die konkrete Bewegung mit dem Körper des Roboters zusammenpassen. Eine schmale Lücke kann auf dem Plan offen sein und für seine Räder dennoch unpassierbar bleiben.
Das ist eine kuratorische Unterscheidung zwischen Orientierung und Handlung. Die nächste Station untersucht, wie eine sprachliche Aufgabe in Roboteraktionen eingeht. Sie löst eine andere Frage als diese Karte. Gemeinsam lassen sich die Bausteine besser verstehen, als wenn das Wort autonom bereits die ganze Funktionskette erklären soll.
Was würde deine Karte glaubwürdig machen?
Wähle gedanklich drei Orte in der Zeichnung: den Start, eine Ecke und die Rückkehr. Welche Beobachtung verbindet jeweils zwei davon? Wo könntest du eine zusätzliche unabhängige Messung gebrauchen? Diese kleine Übung hilft, einen Lageplan als begründete Schätzung zu betrachten.
Beim späteren Blick auf Roboterkarten kannst du dadurch gezielter fragen: Welche Sensoren wurden verwendet, welche Umgebung wurde geprüft und woran wurde der Fehler gemessen? Die Antwort muss zum konkreten Versuch passen. Eine erfolgreiche Strecke belegt eine Möglichkeit; sie beschreibt noch nicht jede Halle, Beleuchtung und Bewegung, die dem System später begegnen könnte.
Grenzen des Wissens
Was offen bleibt
Die Zeichnung ist ein konzeptionelles Anschauungsbild, kein Originalgerät oder Messprotokoll. Historische Resultate werden im Text mit ihrem Versuchsrahmen und ihren Grenzen erläutert.
Begriffe verstehen
SLAM
Simultaneous Localization and Mapping: gemeinsames Schätzen von Standort und Karte.
← Zur TextstellePose
Position und räumliche Orientierung eines Körpers oder Sensors.
Landmarke
Ein wiedererkennbares Merkmal, das verschiedene Beobachtungen miteinander verbindet.
Schleifenschluss
Erkannte Rückkehr an einen früher beobachteten Ort, die zusätzliche geometrische Beziehungen liefert.
← Zur TextstelleQuellen und Nachweise
Die Quellen sind den Aussagen im Text zugeordnet. Originalstudien, Sammlungstexte und eigene Einordnung erfüllen unterschiedliche Aufgaben. Einige Fachtexte sind beim Verlag nur teilweise frei zugänglich.
- ORB-SLAM: Kamera und Karte gemeinsam schätzen
Mur-Artal, R., Montiel, J. M. M. und Tardós, J. D. (2015): ORB-SLAM: a Versatile and Accurate Monocular SLAM System. IEEE Transactions on Robotics. DOI 10.1109/TRO.2015.2463671.
Ein Beispiel für visuelles SLAM, keine Erfindung des gesamten Forschungsgebiets.
← Zur Textstelle 1: ORB-SLAM bündelt mehrere Aufgaben← Zur Textstelle 2: Eine Rückkehr liefert eine neue Beziehung - SLAM im ausführbaren Robotiklehrbuch
Dellaert, F. und Hutchinson, S.: Introduction to Robotics and Perception, Kapitel 6.4: SLAM.
Geometrische Grundlagen; unterschiedliche SLAM-Verfahren nicht gleichsetzen.
← Zur Textstelle: Zwei Unbekannte können sich gegenseitig begrenzen
Redaktion: Benjamin Metzig. Erste vollständige Fassung. Recherche- und Bearbeitungsstand: 5. September 2026. Generative KI diente als Werkzeug für Text und Bild.
Hinweis oder Korrektur an die RedaktionZusammenhänge entdecken
Exponat · Robotermodelle · RT-1 und RT-2
Sprache wird zur Handlung
Wie kann die Aufforderung, einen Gegenstand zu holen, zu einer Bewegung des Greifers werden?
Exponat erkunden ↗
Exponat · Automatisiertes Labor · Versuchsauswahl
Ein Roboterchemiker wird mobil
Wie können getrennte Laborstationen zu einer lernenden Versuchsschleife werden?
Exponat erkunden ↗