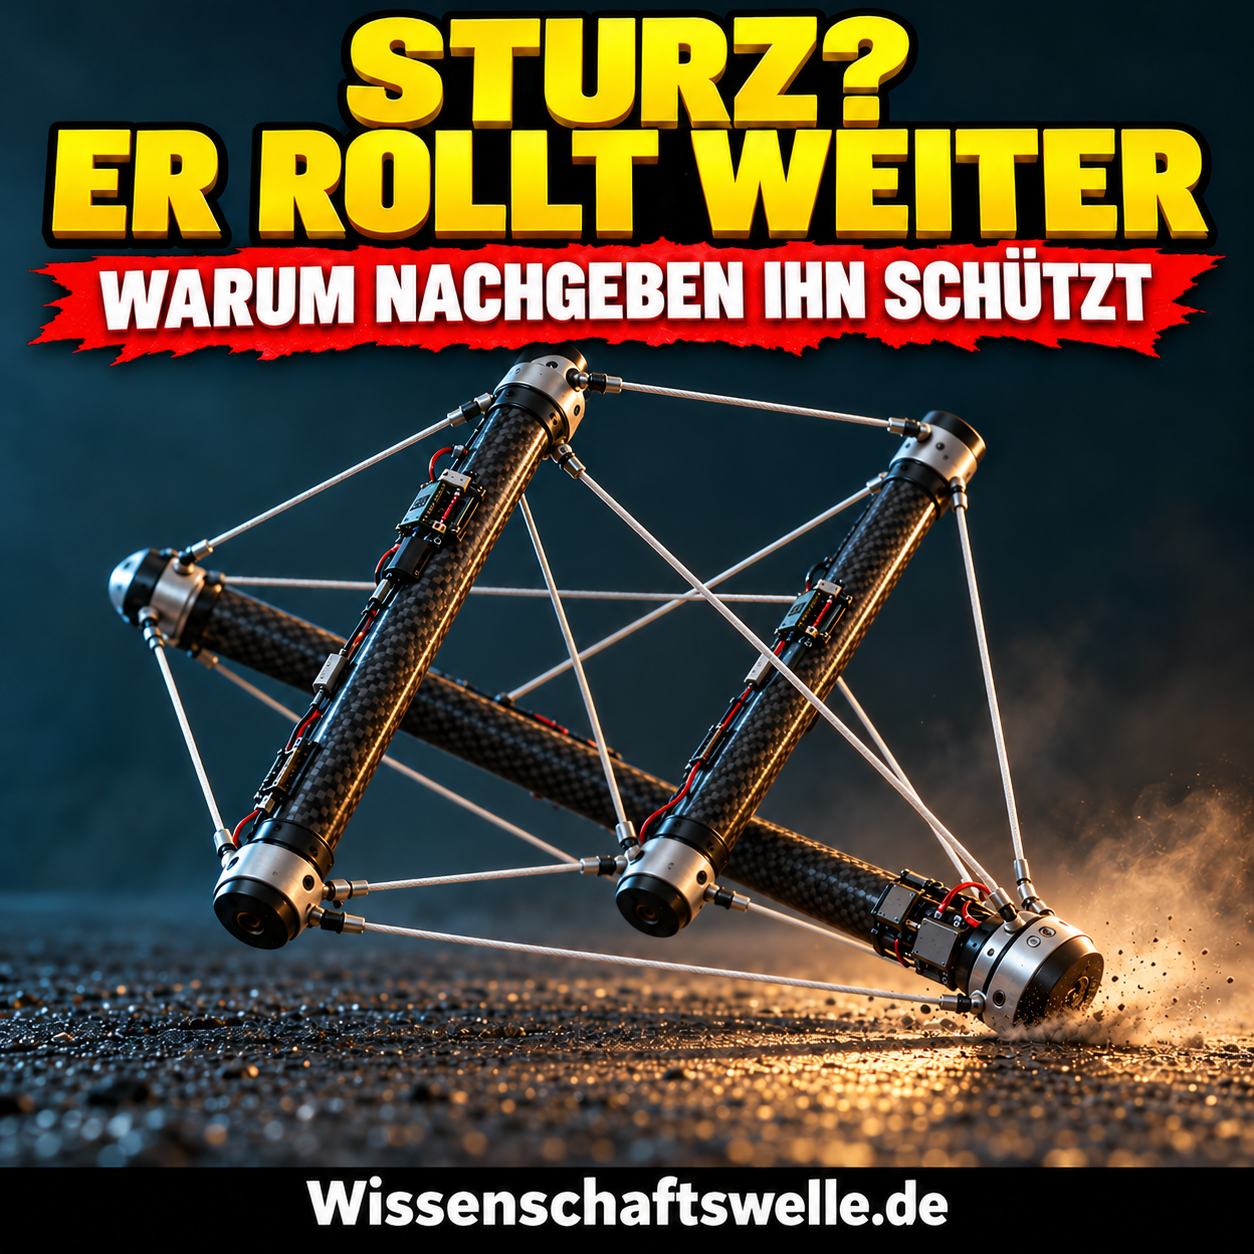
Ein Roboter rollt von einer Brücke, fällt 5,7 Meter auf Asphalt und kann danach weiterrollen. Sein Körper sieht dabei eher nach einer räumlichen Seilkonstruktion aus als nach einer gepanzerten Maschine. Tribar schützt sich durch Nachgiebigkeit: Stäbe und elastische Verbindungen verteilen den Aufprall über die ganze Struktur. Die 2026 veröffentlichte Forschungsarbeit zeigt damit eine ungewöhnliche Verbindung von Schutz und Fortbewegung.
Die entscheidende Idee lässt sich früh festhalten: Der Körper darf seine Form ändern, ohne seine Funktion zu verlieren. Das hilft beim Landen und ermöglicht das Rollen. Es löst jedoch noch nicht die zweite Aufgabe: Nach einem Sturz muss die Steuerung wissen, wie der Roboter jetzt liegt und wie er weiterkommt. Gerade zwischen diesen beiden Leistungen lohnt sich ein genauer Blick.
Drei Stäbe tragen sich durch ein Netz
Bei einem gewöhnlichen Gestell treffen feste Teile an Gelenken oder Verbindungen aufeinander. Eine Tensegrity-Struktur funktioniert anders. Getrennte Druckstäbe werden durch ein vorgespanntes Netz aus Zuggliedern zusammengehalten. Die Stäbe halten Abstände offen, während die Verbindungen daran ziehen. Stabilität entsteht aus dem Zusammenspiel beider Kräfte.
Tribar besitzt drei starre Stäbe. Dazwischen liegen elastische Verbindungen. Die offene Hardwaredokumentation der Yale University beschreibt die Kombination mit sechs Elektromotoren. Es handelt sich also weder um einen weichen Gummiball noch um ein starres Drahtgestell. Unterschiedliche Bauteile übernehmen unterschiedliche mechanische Aufgaben.
Was daran schützt, lässt sich mit einer Landung erklären. Wird der Körper zusammengedrückt, verändern sich Abstände und Zugkräfte. Mehrere Teile nehmen die Belastung auf. Eine solche Verformung schafft einen Weg, auf dem der Körper abgebremst werden kann. Das ist ein verwandter Grundgedanke wie bei einer Polsterung; hier gehört die nachgiebige Struktur allerdings selbst zur Maschine.
Die ältere SUPERball-Forschung am NASA Ames Research Center beschreibt diese Verbindung aus Nachgiebigkeit und passiver Lastverteilung bereits als Vorteil. Das Prinzip hat also eine längere Geschichte. Neu ist bei Tribar die konkrete Verbindung von Bauweise, Sensorik, Steuerung und erprobter Belastbarkeit.
Der Körper ist zugleich das Fahrwerk
Ein schützender Käfig könnte einen Roboter auch einfach nur umgeben. Hier tut die Struktur mehr: Sie erzeugt seine Bewegung. Motoren verändern die Längen ausgewählter Verbindungen. Dadurch verlagern sich die Stäbe und mit ihnen die Massenverteilung. Der Körper kippt kontrolliert über seine Auflagepunkte und rollt weiter.
Der Ablauf besteht aus drei eng verbundenen Vorgängen:
- Die Antriebe verändern die Form.
- Der Schwerpunkt verlagert sich über die tragende Auflage hinaus.
- Der Körper rollt auf eine andere Seite; die nächste Formänderung setzt die Bewegung fort.
Die Konstruktion braucht dafür keine getrennten Räder. Die gleiche räumliche Struktur, die den Bodenkontakt abfedert, ist ihr Fahrwerk. Die NASA verfolgte diese Doppelnutzung schon im Super-Ball-Bot-Konzept von 2012: Ein Landegerät soll nach dem Aufsetzen weiter als Erkundungsgerät arbeiten können. Das war ein Forschungsziel, kein Bericht über eine bereits geflogene Mission.
Die Idee ist besonders dann reizvoll, wenn der Boden schlecht bekannt ist. Jede zusätzliche Spezialvorrichtung für Landung oder Fortbewegung kostet Masse und Platz. Eine Struktur, die mehrere Aufgaben übernimmt, kann hier einen Vorteil bieten. Dafür müssen ihre Verformungen ausreichend beherrschbar bleiben.
Quer durch das Archiv
Zufällig entdeckt
Drei Beiträge aus dem ganzen Magazin. Wohin führt deine Neugier?

Künstliche Intelligenz
KI-Agenten im Büro: Wie Software Termine, Dokumente und Entscheidungen vorbereitet und warum Kontrolle zum neuen Engpass wird
Wissenschaftsgeschichte
Nylon: Wie eine Kunstfaser die Welt eroberte und veränderte

Ökologie
Alpine Polsterpflanzen im Hochgebirge: Wie Mini-Kuppeln Frost abwehren und ihr eigenes Mikroklima bauen
Neue Auswahl alle 12 Sekunden.
Was die 5,7 Meter tatsächlich beweisen
Die Fallhöhe ist beeindruckend, aber sie darf zwei verschiedene Demonstrationen nicht zusammenschieben. Die detaillierte Autorenfassung der Tribar-Studie dokumentiert einen autonomen Ablauf nach einem Fall aus zwei Metern. Beim 5,7-Meter-Brückentest war die Fortsetzung dagegen nicht vollständig autonom: Magnetische Störungen beeinträchtigten die Orientierungssensoren. Nach einer Bewegungspause wurden Ausrichtung und unten liegende Seite manuell vorgegeben.
Das schmälert die mechanische Leistung nicht. Es verändert aber die Aussage: Ein überstandener Aufprall ist kein Beweis dafür, dass ein Roboter anschließend jede Situation allein bewältigt. Die Autorenfassung stammt von 2025; die begutachtete Veröffentlichung folgte im August 2026. Sie sind zwei Fassungen derselben Forschung, keine unabhängigen Wiederholungen.
Auch die Konstruktion des Fallversuchs zählt. Für die harten Landungen wurden Endkappen verstärkt und aus widerstandsfähigerem Material gefertigt. Außerdem kehrte der Roboter vor dem Sturz in eine günstige Ausgangsform zurück. „Elastisch“ allein wäre daher keine ausreichende Bauanleitung für Sturzfestigkeit.
Die 5,7 Meter belegen einen konkreten Versuch mit einer konkreten Maschine. Sie liefern weder eine allgemeine sichere Fallhöhe noch eine Zusage für andere Massen, scharfkantigen Untergrund oder beliebig viele Wiederholungen. Wer nur die große Zahl liest, übersieht die eigentliche Ingenieurleistung: Material, Geometrie und Ablauf mussten zusammenpassen.
Nach der Landung muss der Roboter sich selbst vermessen
Eine starre Maschine kennt die geometrischen Beziehungen ihrer Teile vergleichsweise gut. Ein stark verformbarer Körper muss zusätzlich herausfinden, welche Form er gerade hat. Bei Tribar helfen dehnbare Sensoren in den Zugverbindungen. Ihre elektrischen Eigenschaften verändern sich mit der Dehnung. Die Yale-Dokumentation der Sensorsehnen erläutert deren Aufgabe für Eigenwahrnehmung und Rückkopplung.
Körperform, räumliche Ausrichtung und Ort sind dabei verschiedene Informationen. Ein Roboter kann wissen, welche Seite unten liegt, ohne schon zu wissen, wo er auf einer Karte steht. In den beschriebenen Versuchen wurde für die Ortsverfolgung eine externe Kamera verwendet. Onboard-Sensoren allein bedeuteten somit keine vollständige Unabhängigkeit von äußerer Infrastruktur.
Eine ähnliche Unterscheidung begegnet bei der Orientierung von Robotern in unbekannten Gebäuden: Messwerte müssen zu einer brauchbaren Schätzung zusammengeführt werden. Nachgiebige Mechanik nimmt der Software Arbeit ab, stellt ihr aber auch neue Fragen. Der Körper federt den Stoß ab; die Regelung muss mit dem veränderten Zustand weiterarbeiten.
Wo Nachgeben nützlich wird
Der Nutzen liegt dort, wo eine empfindliche Messausrüstung an einen schwer erreichbaren Ort gelangen soll. Ein NASA-Bericht von 2023 beschreibt Tensegrity-Sensorgeräte von Squishy Robotics für die Erkundung von Gefahrensituationen, etwa mit Gassensoren. Die damals angebotenen Geräte waren stationär. Sie sind eine verwandte Anwendung des Schutzprinzips, nicht Tribar unter anderem Namen.
Damit wird ein praktischer Unterschied sichtbar. Ein Gerät kann nach dem Absetzen zuverlässig messen, ohne herumzufahren. Ein mobiles System muss darüber hinaus Hindernisse, Energieversorgung und Orientierung bewältigen. Welche Fähigkeit gebraucht wird, entscheidet die Aufgabe. Ein Sturzvideo ersetzt keine Prüfung unter den tatsächlichen Einsatzbedingungen.
Robuste Bauweise macht auch Wartung nicht überflüssig. Wie unser Beitrag zur Roboterdiagnose und Reparatur erklärt, müssen Verschleiß und Schäden erkannt werden, bevor aus ihnen Ausfälle werden. Elastische Verbindungen, Sensoren und Anschlüsse bleiben technische Bauteile mit Grenzen.
Tribar verändert deshalb vor allem eine verbreitete Vorstellung von Stärke. Ein Roboter muss seine Form nicht um jeden Preis festhalten. Er kann so gebaut sein, dass er Belastungen durch Formänderung aufnimmt. Die anspruchsvollere Leistung folgt danach: Aus dem abgefangenen Sturz muss wieder eine kontrollierte Bewegung werden.
Quellenstand und Bild
Stand: 27. Oktober 2026. Die verlinkte Journalveröffentlichung und die ältere frei zugängliche Autorenfassung dokumentieren dieselbe Studie; NASA-Quellen liefern Vorgeschichte und andere Anwendungen. Das Cover ist eine konzeptionelle KI-Illustration des Stab-Seil-Prinzips, keine Originalaufnahme von Tribar und kein Messbild eines Aufpralls.
Schreibe einen Kommentar