
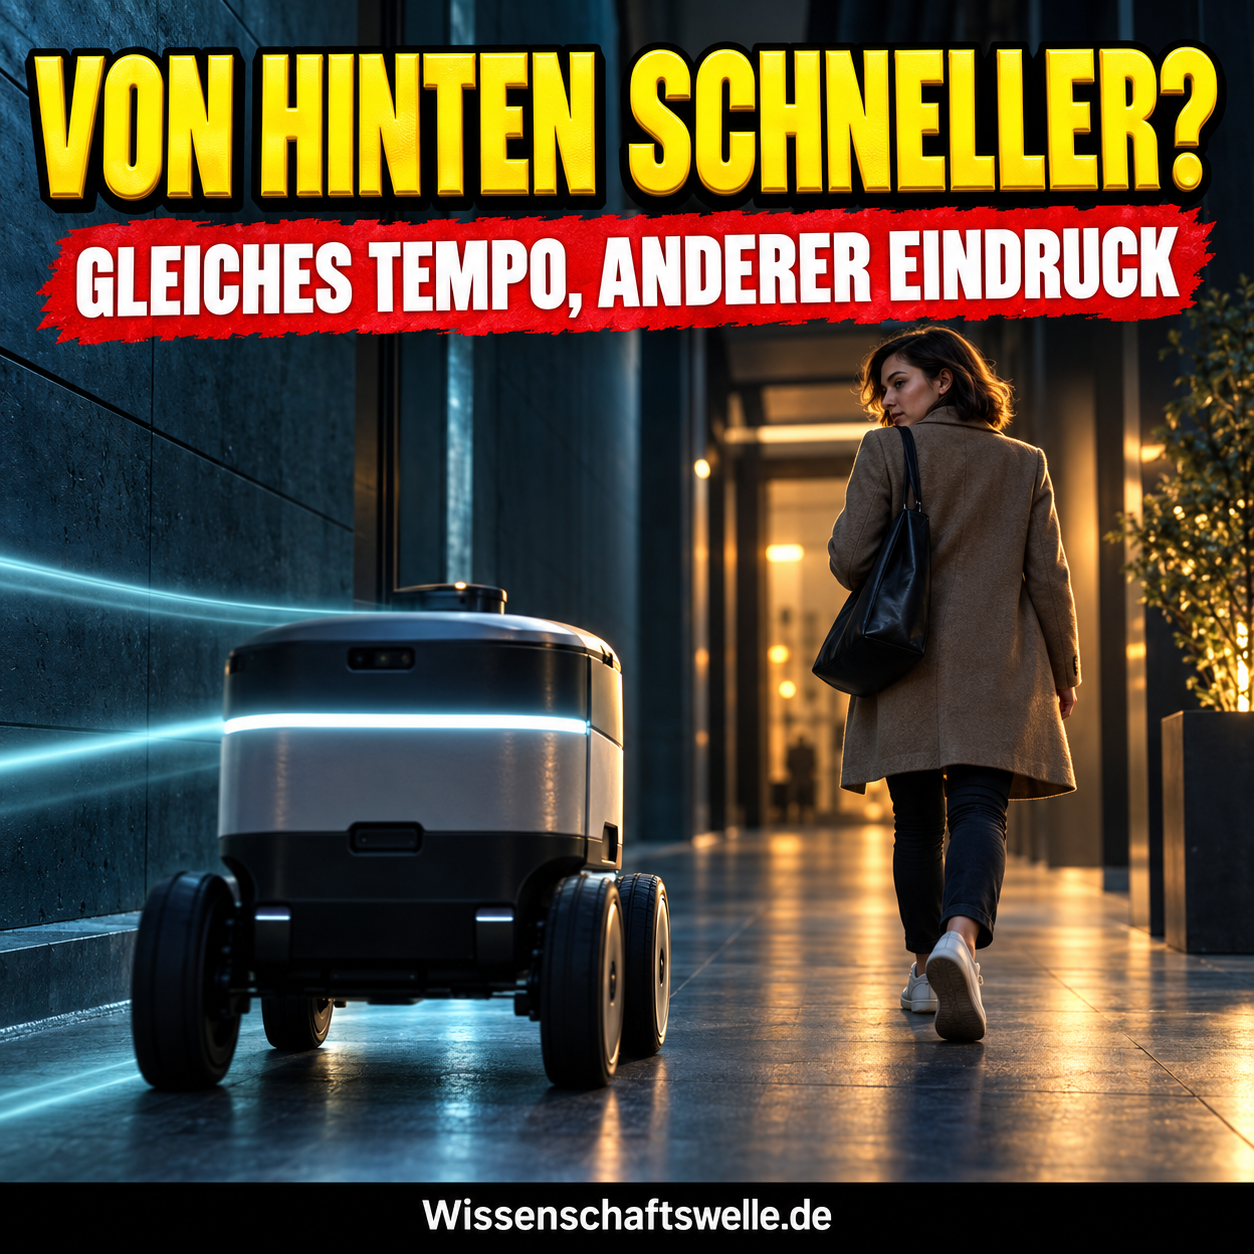
Ein kleiner Transportroboter rollt durch einen Flur. Du siehst ihn zunächst vor dir, später hörst du ihn hinter dir und drehst den Kopf. Der Roboter fährt beide Male mit demselben Tempo. Trotzdem kann sich die zweite Annäherung schneller anfühlen. Forschende aus Japan haben diesen Unterschied mit einem echten mobilen Roboter und in virtuellen Versuchen gemessen. Die Überraschung betrifft nicht den Motor, sondern unsere Augen. Was genau wurde geprüft, warum könnte die Blickrichtung den Eindruck verändern und was heißt das für Roboter, die Wege mit Menschen teilen?
Die kurze Antwort
Das Tempo des Roboters bleibt gleich. Wer sich zur Annäherung von hinten umdreht, sieht eine andere Bewegung als bei frontalem Blick und schätzt sie häufig höher ein.
- Gemessen wurde ein Wahrnehmungsunterschied, keine höhere reale Fahrgeschwindigkeit.
- Der Effekt erschien mit echtem Roboter, VR-Roboter und schlichtem Zylinder.
- Ein sichererer Fahrweg ist eine plausible Anwendung, bisher aber kein bewiesener Unfallschutz.
Gleiche Meter pro Sekunde bedeuten nicht automatisch denselben menschlichen Tempoeindruck.
Kernpunkte
Gemessen: In fünf kontrollierten Experimenten erschien eine Annäherung von hinten bei gleichem realem Tempo häufig schneller als eine von vorn.
Kontrolliert: Der Effekt blieb auch in virtueller Realität und bei einem schlichten Zylinder bestehen. Das spricht gegen eine Erklärung allein durch Motorgeräusch oder Roboterform.
Offen: Ein Navigationsmodell mit diesem Wahrnehmungseffekt ließ einen Roboter früher und mit mehr Abstand ausweichen. Ob das Menschen im Alltag tatsächlich schützt oder beruhigt, ist damit noch nicht bewiesen.
Ein Meter pro Sekunde ist kein eindeutiger Eindruck
Für den Roboter ist Geschwindigkeit eine Zahl. Für den Menschen ist sie eine Schätzung aus Bewegung, Entfernung, Blickrichtung und Erwartungen. Genau diese Lücke wollten Tatsuto Yamauchi und Kollegen an der Toyohashi University of Technology untersuchen. Ihre Arbeit erschien am 10. September 2026 in IEEE Robotics and Automation Letters. Das Team ließ einen autonomen mobilen Roboter aus vier Metern Entfernung auf Versuchspersonen zufahren und zwei Meter vor ihnen anhalten. Verglichen wurden Anfahrten von vorn und von hinten. Die getesteten Geschwindigkeiten lagen zwischen 0,5 und 1,0 Metern pro Sekunde.
Die Teilnehmenden lernten zunächst zwei Referenzgeschwindigkeiten und ordneten anschließend verschiedene Fahrten als eher langsam oder eher schnell ein. So mussten sie nicht einfach sagen, ob ihnen ein Roboter „bedrohlich“ vorkam. Die Frage war enger: Bei welcher realen Geschwindigkeit kippt ihre Wahrnehmung von langsam zu schnell? Dieser sogenannte subjektive Gleichheitspunkt verschob sich zwischen den Richtungen. Bei identischer Bewegung wirkte die Anfahrt von hinten schneller.
Die Forschenden prüften auch, ob der Roboter unbemerkt tatsächlich anders fuhr. Ihre Analyse der realen Geschwindigkeitsprofile zeigte keine auffällige Differenz, die den Effekt erklären könnte. Laut der öffentlichen Mitteilung der Universität zeigte sich die Richtungstendenz bei 92 Prozent der untersuchten Personen über die Versuche hinweg. Das ist ein Befund in diesen Stichproben, keine Aussage über 92 Prozent aller Menschen. Die Teilnehmergruppen bestanden zudem überwiegend aus jungen Erwachsenen. Der Befund ist robust innerhalb des Versuchsprogramms, aber noch kein universelles Gesetz für jeden Flur und jeden Robotertyp.
Was die fünf Versuche jeweils absichern
Realer Roboter
Bei gleichen Fahrgeschwindigkeiten wurde die Anfahrt von hinten höher eingeschätzt.
- Aussagekraft
- Die Bewegung fand mit physischer Maschine statt.
- Grenze
- Die Teilnehmenden standen in einer kontrollierten Versuchssituation.
Blickgeometrie
Eine schräg gesehene Anfahrt erzeugte einen ähnlichen Unterschied.
- Aussagekraft
- Die visuelle Erklärung wurde experimentell geprüft.
- Grenze
- Der Versuch beweist keinen einzigen vollständigen neuronalen Mechanismus.
Virtuelle Kontrolle
Der Effekt blieb ohne Motorgeräusch und auch bei einem Zylinder bestehen.
- Aussagekraft
- Objektform und Geräusch erklären das Muster allein nicht.
- Grenze
- VR ersetzt keine vielfältigen alltäglichen Begegnungen.
Die Rückschau verändert das Bild in beiden Augen
Warum sollte ein Blick über die Schulter Geschwindigkeit erhöhen, die gar nicht erhöht wurde? Wer nach hinten schaut, sieht die Bewegung oft schräg zur eigenen Kopfhaltung. Dadurch verschiebt sich das Bild des nahenden Objekts in beiden Augen unterschiedlich schnell. Diese Differenz der Bildgeschwindigkeiten liefert dem visuellen System einen Hinweis auf Bewegung in die Tiefe. Das Forschungsteam vermutet, dass dieses Signal zur Überschätzung beitragen kann.
Es blieb nicht bei einer plausiblen Geschichte über die Augen. In einem weiteren Versuch ließ das Team den Roboter schräg von vorn heranfahren, sodass die Blickgeometrie jener beim Umdrehen ähnelte. Der erhöhte Tempoeindruck trat wieder auf. Andere Kontrollen variierten, wie die Referenzgeschwindigkeit gelernt wurde. Die Richtungstendenz blieb bestehen. Die ausführliche Fassung der Untersuchung dokumentiert diese Versuche und die statistischen Vergleiche. Die begutachtete Publikation ist über den IEEE-DOI nachgewiesen.
Zwei weitere Experimente verlegten die Situation in virtuelle Realität. Dort fehlten Motorgeräusch und Luftbewegung des echten Roboters. In einem Versuch ersetzte ein einfacher Zylinder die Roboterfigur. Der Unterschied blieb auch dort bestehen. Das macht eine rein akustische Erklärung oder eine besondere Wirkung des Roboterdesigns unwahrscheinlicher. Es beweist aber nicht, dass nur eine einzige Netzhautvariable verantwortlich ist. Visuelle Wahrnehmung entsteht aus mehreren Hinweisen und die Versuchssituation war sorgfältig kontrolliert.
Warum Rückschau anders aussieht
Umdrehen
Beim Blick nach hinten erscheint die Anfahrt schräg relativ zum Kopf.
Zwei Augen
Die Bildbewegung fällt in beiden Augen unterschiedlich aus.
Tempo schätzen
Das visuelle System integriert diese Signale zu einem erhöhten Geschwindigkeitseindruck.
Was müsste ein Roboter daraus lernen?
Ein autonomer Wagen kann seine Fahrbahn so planen, dass er keinen Menschen berührt. Damit ist die Begegnung aus menschlicher Sicht nicht automatisch angenehm. Wer einen Roboter erst spät bemerkt oder sein Tempo schlecht einschätzt, kann sich bedrängt fühlen, obwohl die berechnete Mindestdistanz eingehalten wird. Der neue Befund liefert eine präzisere Frage an die Fahrplanung: Sollte ein Roboter, der von hinten überholt, sein Verhalten auch an der menschlichen Wahrnehmung ausrichten?
Die Forschenden haben dazu ein Navigationsmodell angepasst. In der Simulation begann der Roboter früher auszuweichen und hielt beim Überholen mehr Abstand. Unter der stärksten getesteten Korrektur passierte er bis zu 40 Zentimeter weiter entfernt und begann das Ausweichen 0,57 Sekunden früher als das Vergleichsmodell. Das sind Resultate einer Modellrechnung, keine gemessenen Sicherheitsgewinne in einem Lagerhaus. Auch eine größere Distanz kann je nach Raum und Gegenverkehr neue Probleme erzeugen. Aus „die Simulation sieht vorsichtiger aus“ wird erst durch Feldtests „Menschen bewegen sich sicherer und fühlen sich wohler“.
Eine unabhängige Studie von Haney und Kollegen in *Applied Ergonomics* untersuchte 2026 in einer virtuellen Be- und Entladesituation, wie Fahrgeschwindigkeit, Höhe und Fahrweg eines mobilen Roboters auf Menschen wirken. Geschwindigkeit und Weg hatten einen deutlichen Einfluss auf Einschätzungen wie Sicherheit und Vertrauen; das gemessene Verhalten änderte sich nicht in jedem Punkt entsprechend stark. Die Arbeit prüfte nicht denselben Rückwärtsblick wie Yamauchi und Kollegen. Sie zeigt aber, warum man gefühlte Sicherheit, tatsächliche Bewegungen und die Geometrie des Wegs getrennt messen sollte.
Auch eine Übersicht zur sozialen Roboternavigation fasst zusammen, dass Tempo und Abstand beim Überholen gemeinsam bewertet werden müssen und Annäherung innerhalb des Sichtfelds oft angenehmer ist. Eine ältere, offen publizierte Untersuchung an einem kollaborativen Roboterarm zeigt ebenfalls, dass planbare Bewegung und subjektive Sicherheit eigene Größen sind. Solche Studien liefern Kontext, aber keinen Beweis dafür, welche konkrete neue Fahrregel für alle mobilen Roboter die beste wäre.
Wahrnehmung ist noch keine Unfallstatistik
Die neue Arbeit wurde als Begutachtungsartikel veröffentlicht, doch ihre praktische Reichweite bleibt begrenzt. Die Menschen beurteilten Annäherungen in einem definierten Tempo- und Distanzbereich. Sie mussten keine volle Kiste tragen, wurden nicht von mehreren Robotern zugleich überholt und bewegten sich nicht wie Beschäftigte in einem dichten Logistikgang. Die Versuche untersuchten vor allem die Tempowahrnehmung. Ob der gleiche Effekt bei Kindern, älteren Menschen oder Personen mit Sehbeeinträchtigung ähnlich ausfällt, wurde hier nicht gezeigt.
Ein weiterer Stolperstein steckt im Wort „Sicherheit“. Physische Kollisionsvermeidung lässt sich anhand von Sensoren, Bremsweg und Abstand prüfen. Wohlbefinden oder Vertrauen brauchen andere Messungen. Beides kann auseinanderfallen. Ein Roboter kann technisch sicher fahren und trotzdem erschrecken. Umgekehrt kann ein ruhig wirkender Roboter eine schlecht geplante Route haben. Wer die Studie als Beweis für weniger Unfälle verkauft, überspringt genau den entscheidenden Test.
Wie die Maschine ihre Umgebung kartiert, erklärt unser Beitrag über Orientierung in unbekannten Gebäuden. Der neue Befund ergänzt diese technische Sicht um den Menschen am Wegesrand. Ein zweiter Anschluss ist unser Artikel über Museumsroboter: Auch dort hängt gelungene Robotik daran, wie Menschen eine Maschine im gemeinsamen Raum erleben, nicht nur daran, ob sie eine Aufgabe erledigt.
Befund und offene Sicherheitsfrage
Was wir wissen
- Bei den getesteten 0,5 bis 1,0 Metern pro Sekunde trat ein richtungsabhängiger Tempoeindruck auf.
- Im Navigationsmodell begann Ausweichen mit Wahrnehmungskorrektur früher.
Was offen ist
- Ob Menschen deshalb im Alltag tatsächlich anders ausweichen oder sich sicherer fühlen.
- Ob der Befund für andere Geschwindigkeiten, Größen und Robotertypen gleich stark gilt.
Der nächste Test findet zwischen Menschen statt
Das stärkste Ergebnis dieser Forschung ist ein kleiner, aber folgenreicher Unterschied: Ein Roboter kann objektiv gleich schnell fahren und subjektiv schneller ankommen, wenn er von hinten naht. Für die Entwicklung ist das ein Hinweis, die menschliche Wahrnehmung in Fahrpläne einzubeziehen. Es ist noch keine fertige Verkehrsregel. Entscheidend wird sein, ob Feldversuche mit verschiedenen Menschen, Robotern und Wegen zeigen, dass eine angepasste Annäherung wirklich zu besserem Ausweichen und größerem Komfort führt. Erst dann wäre aus einem überzeugenden Wahrnehmungsexperiment eine überprüfte Gestaltungsempfehlung geworden.
Quellen
Yamauchi et al., *IEEE Robotics and Automation Letters* (2026) – begutachtete Originalarbeit.
Ausführliche Manuskriptfassung der Experimente – Versuchsdesign, Kontrollen und Grenzen.
Toyohashi University of Technology, Forschungsmitteilung (2026) – Veröffentlichung und Navigationssimulation.
Haney et al., *Applied Ergonomics* (2026) – unabhängige Studie zu Fahrweg, Tempo und wahrgenommener Sicherheit.
Review zur sozialen Roboternavigation, *Sensors* (2024) – unabhängige Einordnung von Annäherung, Abstand und Überholen.
Studie zur wahrgenommenen Sicherheit bei kollaborativen Roboterarmen, *Scientific Reports* (2022) – Kontext zur Trennung von Fahrplanung und Sicherheitsgefühl.
Schreibe einen Kommentar